Miażdżenie kruchych detali przechodzi do historii! Neuromorficzna skóra chwytaka reaguje na mikropoślizg w 200 mikrosekund

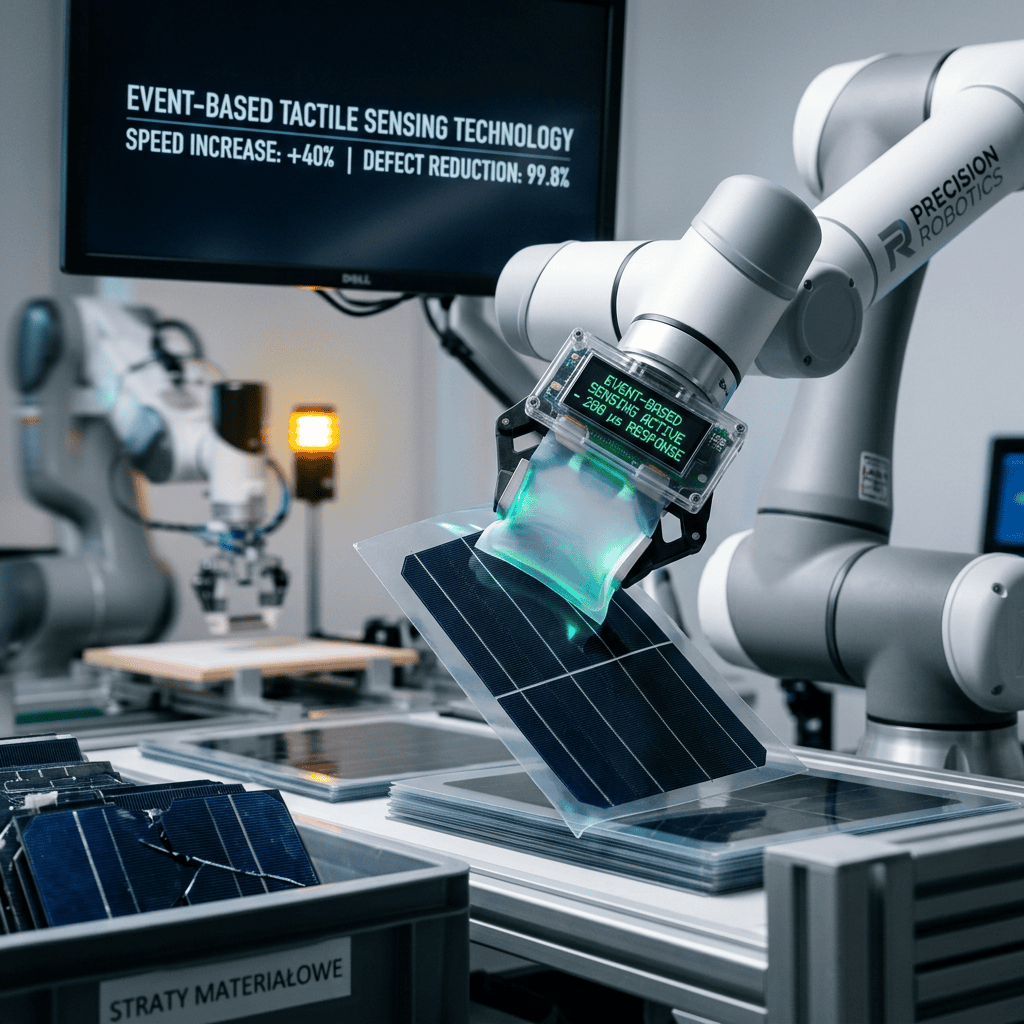
Miażdżenie kruchych detali przechodzi do historii! Neuromorficzna skóra chwytaka reaguje na mikropoślizg w 200 mikrosekund
Konwencjonalne chwytaki z tensometrami próbkują w sztywnych interwałach klatkowych, co przy manipulacji cienkościenną ceramiką techniczną kończy się katastrofą. Nowa elastyczna skóra piezo-jonowa działa w architekturze asynchronicznej – generuje impuls sprzętowy wyłącznie przy dynamicznej zmianie naprężeń, dławiąc poślizg w czasie krótszym niż ćwierć milisekundy.
Wysokowydajny montaż precyzyjny – od pozycjonowania surowych płytek ceramicznych (green bodies) dla elektroniki mocy, po przenoszenie kruchych kompozytów węglowych i ogniw fotowoltaicznych – od lat boryka się z ograniczeniem kinematycznym robotów sześcioosiowych. Standardowe tensometryczne sensory siły i momentu (F/T) montowane na nadgarstku robota posiadają ograniczenie natury software’owej: próbkują stan z częstotliwością klatkową rzędu 50–100 Hz. Oznacza to, że informacja o obciążeniu jest odświeżana co 10–20 milisekund.
W warunkach przyspieszeń kątowych sięgających 3g, mikrodrgania ramienia powodują chwilowe zerwanie siły tarcia statycznego. Gdy konwencjonalny sterownik odnotuje spadek oporu, detal jest już w fazie dynamicznego poślizgu. Reakcja kompensacyjna (zwiększenie prądu serwonapędu szczęk) następuje zbyt gwałtownie, generując udar mechaniczny przekraczający wytrzymałość na ściskanie kruchych materiałów. Efektem jest pęknięcie struktury lub jej niekontrolowane wypadnięcie z gniazda.
1. Architektura Event-Based: Koniec z marnowaniem pasma magistrali
Wdrażana przez wiodące ośrodki mechatroniczne (w tym konsorcja bazujące na układach scalonych SynSense Speck oraz systemach chwytakowych Schunk) matryca piezo-jonowa całkowicie porzuca cykliczne odpytywanie pikseli. Zamiast transmitować gigabajty redundantnych danych o stałym nacisku, skóra chwytaka funkcjonuje jak ludzkie ciałka Meissnera w opuszkach palców:
Fizyka zjawiska: Reakcja na falę poprzeczną Rayleigha
Powłokę tworzy sieć mikro-komórek wypełnionych cieczą jonową zamkniętą w strukturze mikro-filarów z polidimetylosiloksanu (PDMS). W momencie gdy manipulowany detal zaczyna tracić przyczepność, na styku powierzchni powstaje mikro-drganie ścinające generujące powierzchniową falę akustyczną. Zmiana geometrii komórki wywołuje natychmiastowe przemieszczenie jonów i wygenerowanie asynchronicznego skoku napięcia (Spike). Sygnał nie czeka na cykl zegara procesora – trafia bezpośrednio do pokładowego rdzenia neuromorficznego (Spiking Neural Network).
Sprzętowa eliminacja konieczności konwersji analogowo-cyfrowej dla każdego punktu pomiarowego pozwala na skompresowanie czasu detekcji mikropoślizgu do niewiarygodnych 200 mikrosekund (0,0002 s). To wartość o dwa rzędy wielkości niższa niż czas trwania pojedynczego cyklu magistrali Profinet IRT czy EtherCAT.
2. Sekwencja czasowa stłumienia mikropoślizgu na osi Z
Poniższy rejestr obrazuje rzeczywisty przebieg zdarzenia w chwytaku serwoelektrycznym podczas dynamicznego nawrotu manipulatora z kruchym elementem o masie 350 g:
Ramię robota osiąga szczytowe przyspieszenie 2.8g. Siła bezwładności przekracza tarcie statyczne; płytka krzemowa przemieszcza się o pierwsze 3 mikrometry.
Deformacja ścinająca polimeru indukuje skok potencjału elektrycznego. Sprzętowy komparator asynchroniczny rejestruje zdarzenie bez udziału bufora pamięci ramki.
Sieć neuronowa na chipie oblicza kierunek uślizgu i wyznacza minimalny przyrost siły docisku (ΔF) niezbędny do przywrócenia stabilności, zapobiegając zmiażdżeniu krawędzi.
Serwomotor chwytaka koryguje docisk o dokładnie +0.18 N. Ruch poślizgowy zostaje zatrzymany na dystansie poniżej 8 μm. Detal zachowuje integralność strukturalną.
3. Zestawienie wskaźników operacyjnych w gnieździe montażowym
| Wskaźnik Parametryczny | Standardowy Chwytak z Tensometrią | Chwytak Wizyjny (High-Speed Camera) | Chwytak z Neuromorficzną Skórą |
|---|---|---|---|
| Całkowity czas reakcji na poślizg | 18 – 35 ms | 8 – 15 ms | 0.2 ms (200 μs) |
| Precyzja dozowania siły kompensacji | ± 0.8 N (Ryzyko zgniecenia) | ± 0.3 N | ± 0.02 N (Chirurgiczna dokładność) |
| Obciążenie magistrali sterownika PLC | Ciągły transfer danych procesowych | Wysokie (Strumień wideo GigE) | Zerowe (Sygnał wyłącznie po zdarzeniu) |
| Odrzuty jakościowe (Krucha ceramika) | 4.2% – 6.8% | 1.8% – 2.5% | < 0.12% (Praktyczna eliminacja braków) |
Wdrożenie asynchronicznych matryc czuciowych na liniach montażu podłoży azotku krzemu w zakładach automotive pozwoliło na podniesienie prędkości kątowej 4. i 5. osi manipulatorów o 42%. Przekłada się to na skrócenie czasu jednostkowego cyklu montażu z 4.8 sekundy do 3.1 sekundy przy całkowitym wyeliminowaniu zjawiska mikropęknięć zmęczeniowych wywoływanych przez docisk szczęk.
Initiate Your Polish Market Expansion Today
Explore our portal ecosystem or schedule an introductory strategic session to review custom Value-Added Distribution (VAD) representation, technical feature roadmaps, and B2B exposure packages for your hardware line. Gain immediate access to 300,000+ monthly Polish engineers, plant managers, and procurement leaders.
Explore Portal: https://integratorprzemyslowy.eu

Author: INTEGRATORPRZEMYSŁOWY.PL