Rejestracja wektora siły i mikrostruktury: Optyczno-elastomerowe czujniki dotyku dla chwytaków
Tradycyjne pojemnościowe i rezystancyjne czujniki nacisku stosowane na palcach chwytaków posiadają słabą rozdzielczość przestrzenną i nie potrafią zmierzyć kierunku wektora siły ścinającej. Uniemożliwia to wykrycie mikro-poślizgu trzymanego przedmiotu zanim wypadnie on z chwytaka.
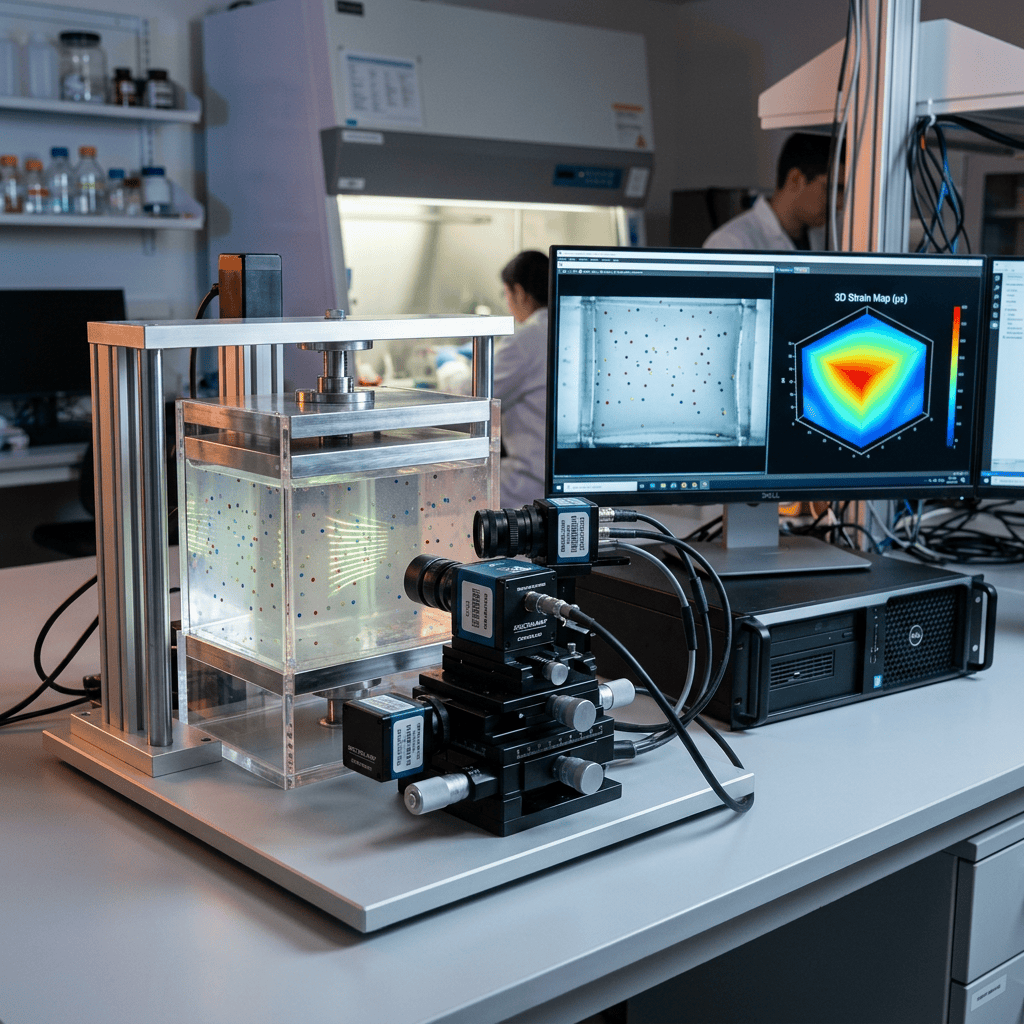
Optyczna skóra dotykowa (technologia GelSight) wykorzystuje przezroczysty żel elastomerowy pokryty powłoką refleksyjną. Po zetknięciu z obiektem żel idealnie dopasowuje się do jego mikro-faktury. Od wewnętrznej strony miniaturowa kamera CMOS podświetlana trójkolorowymi diodami LED (RGB) rejestruje odkształcenie powierzchni żelu. Algorytmy sztucznej inteligencji rekonstruują z obrazu trójwymiarową mapę nacisku oraz wyznaczają siły ścinające z rozdzielczością przestrzenną poniżej 10 mikrometrów.
Zalety optycznej skóry dotykowej w robotyce precyzyjnej:
- Detekcja mikropoślizgu: Wykrywanie przesunięcia obiektywy w czasie < 2 ms i automatyczna korekta siły zacisku.
- Rozpoznawanie faktury: Klasyfikacja materiałów i kontrola chropowatości powierzchni w locie podczas montażu.
Symulator Rozdzielczości Odczytu Dotykowego (Klasyczny MEMS vs GelSight)

Author: INTEGRATORPRZEMYSŁOWY.PL