Eliminacja prowadników kablowych na osiach obrotowych: Deterministyczna transmisja radiowa 2,4 GHz
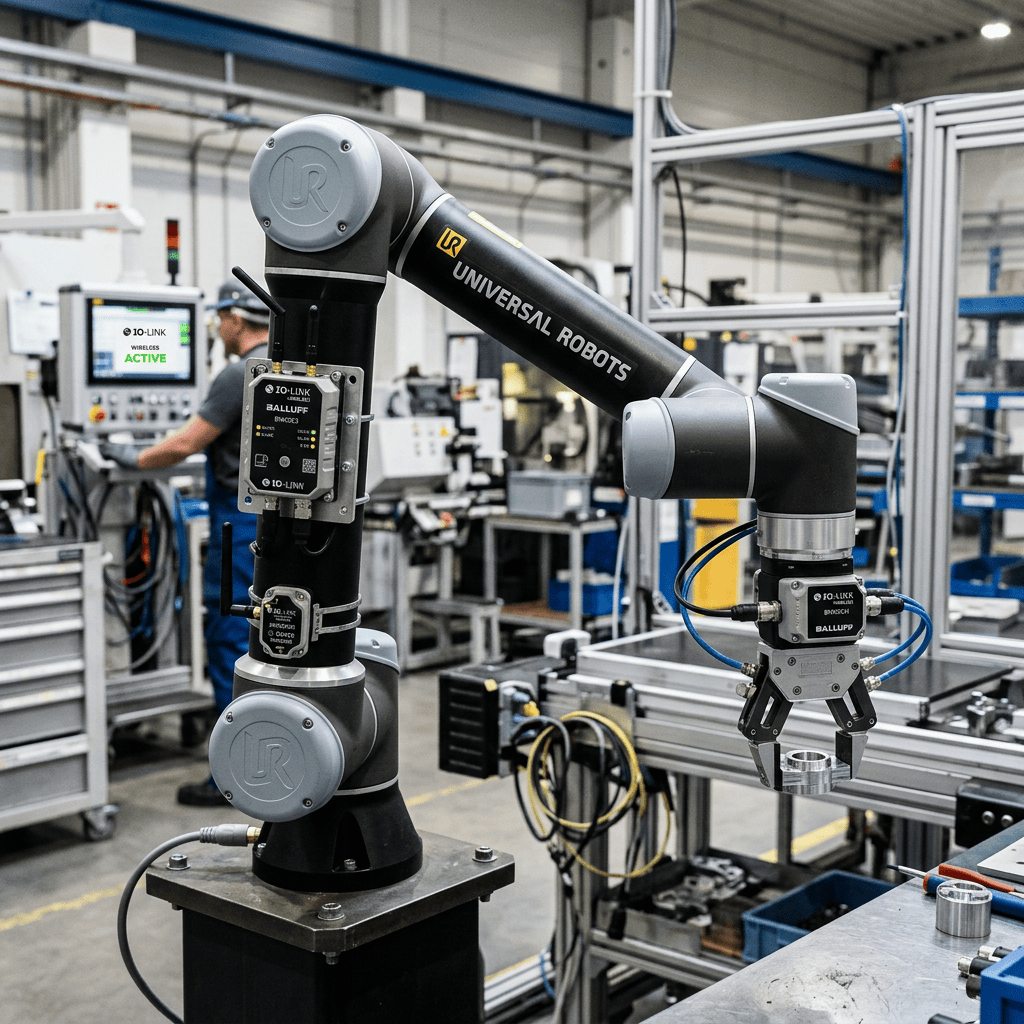
Doprowadzenie kabli sygnałowych do czujników i siłowników zamontowanych na szybko obracających się stoiskach indeksujących lub na stykach chwytaków robotów wiąże się z ryzykiem uszkodzeń mechanicznych okablowania. Pękające przewody w prowadnikach są jedną z najczęstszych przyczyn nieplanowanych przestojów linii montażowych.
Standard IO-Link Wireless rozszerza znany protokół obiektowy o warstwę bezprzewodową pracującą w paśmie 2,4 GHz. Specjalny algorytm przeskakiwania częstotliwości (Frequency Hopping) oraz skrócony czas ramki zapewniają determinizm przesyłu danych na poziomie 5 milisekund przy skrajnie niskim poziomie błędów (PER < 10⁻⁹). Zapewnia to niezawodną komunikację z czujnikami i zaworami na wirujących elementach maszyn bez konieczności stosowania zawodnych pierścieni ślizgowych.
Główne zalety technologii IO-Link Wireless:
- Niezawodność deterministyczna: Czas reakcji 5 ms wymagany w pętlach automatyki wykonawczej.
- Pełna kompatybilność: Identyczne pliki opisowe IODD jak w standardowym połączeniu kablowym IO-Link.
Symulator Błędów Transmisji i Czasu Reakcji (Kabel vs IO-Link Wireless)

Author: INTEGRATORPRZEMYSŁOWY.PL