BEZKOLIZYJNA KOORDYNACJA STU WÓZKÓW W LOGISTYCE! Rojowa Nawigacja AMR z Pozycjonowaniem UWB

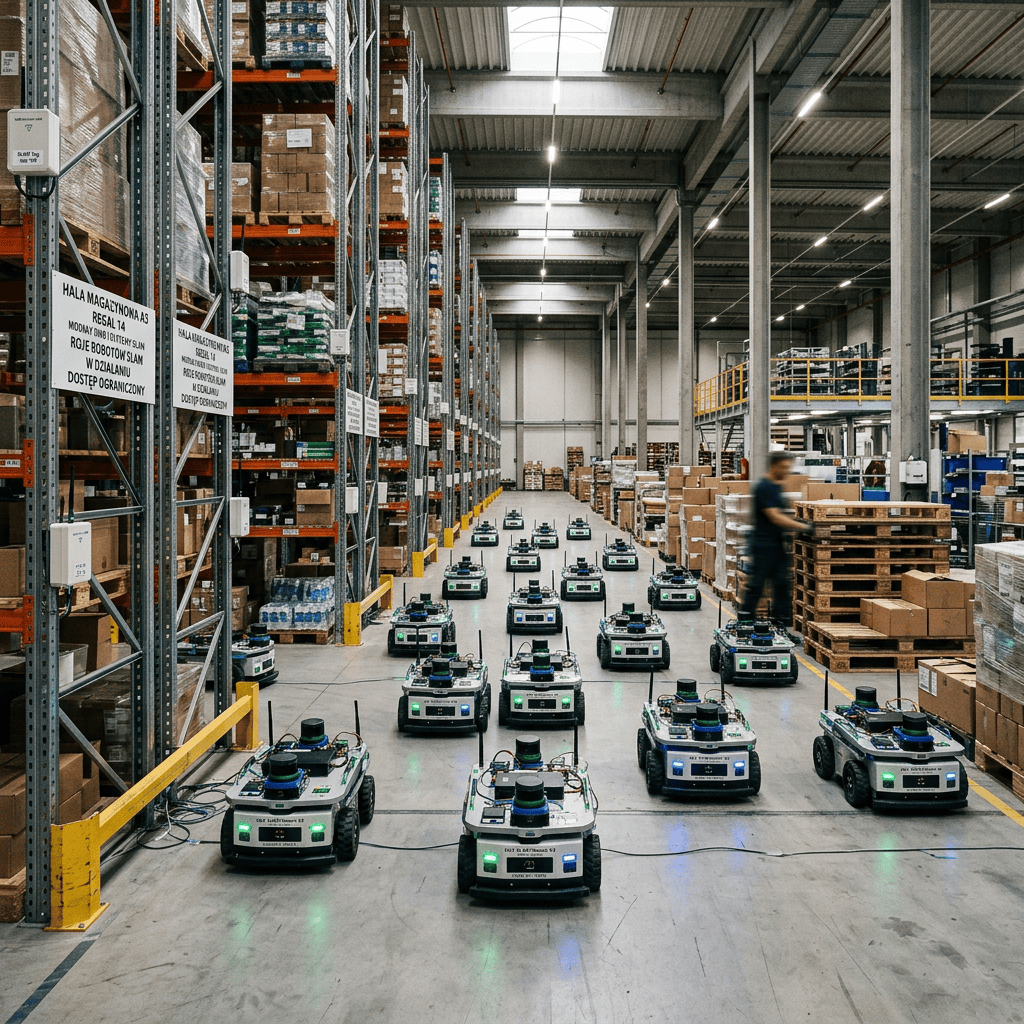
Lokalizacja przestrzenna w paśmie szerokopasmowym: Wyznaczanie pozycji z dokładnością do 2 cm w gęstej zabudowie
Nawigacja robotów mobilnych AMR oparta na tradycyjnym Wi-Fi oraz optycznych znacznikach kodów QR napotyka na bariery w wielkich centach dystrybucyjnych. Wysokie regały paletowe wywołują zjawisko wielodrogowości sygnału (Multi-path fading), a zabrudzenia posadzki uniemożliwiają odczyt znaczników podłogowych.
Rojowa Nawigacja Robota z Pozycjonowaniem UWB (Ultra-Wideband) wykorzystuje impulsy radiowe o bardzo szerokim pasmie częstotliwości (od 3,1 do 10,6 GHz). Technologia mierzy czas przelotu sygnału (ToF) od kotwic stacjonarnych i sąsiednich wózków. Pozwala to wyznaczyć pozycję każdego robota z dokładnością do 2 cm niezależnie od przeszkód zasłaniających widoczność. Wbudowany algorytm rojowy wymienia dane o trajektoriach w czasie rzeczywistym, dynamicznie zapobiegając zatorom na skrzyżowaniach alejek bez udziału nadrzędnego serwera.
Główne zalety rojowej nawigacji UWB w robotyce AMR:
- Odporność na przeszkody zasłaniające: Fale UWB przenikają przez opakowania kartonowe i tworzywa sztuczne.
- Rozproszona kontrola ruchu: Brak pojedynczego punktu awarii (No Single Point of Failure) w zarządzaniu flotą.
Symulator Dokładności Pozycjonowania Floty AMR w Alei Regałowej

Author: INTEGRATORPRZEMYSŁOWY.PL