Zero ręcznego kodowania trajektorii. Jak Physical AI tworzy sterowanie PLC i robotów wprost ze skanu otoczenia

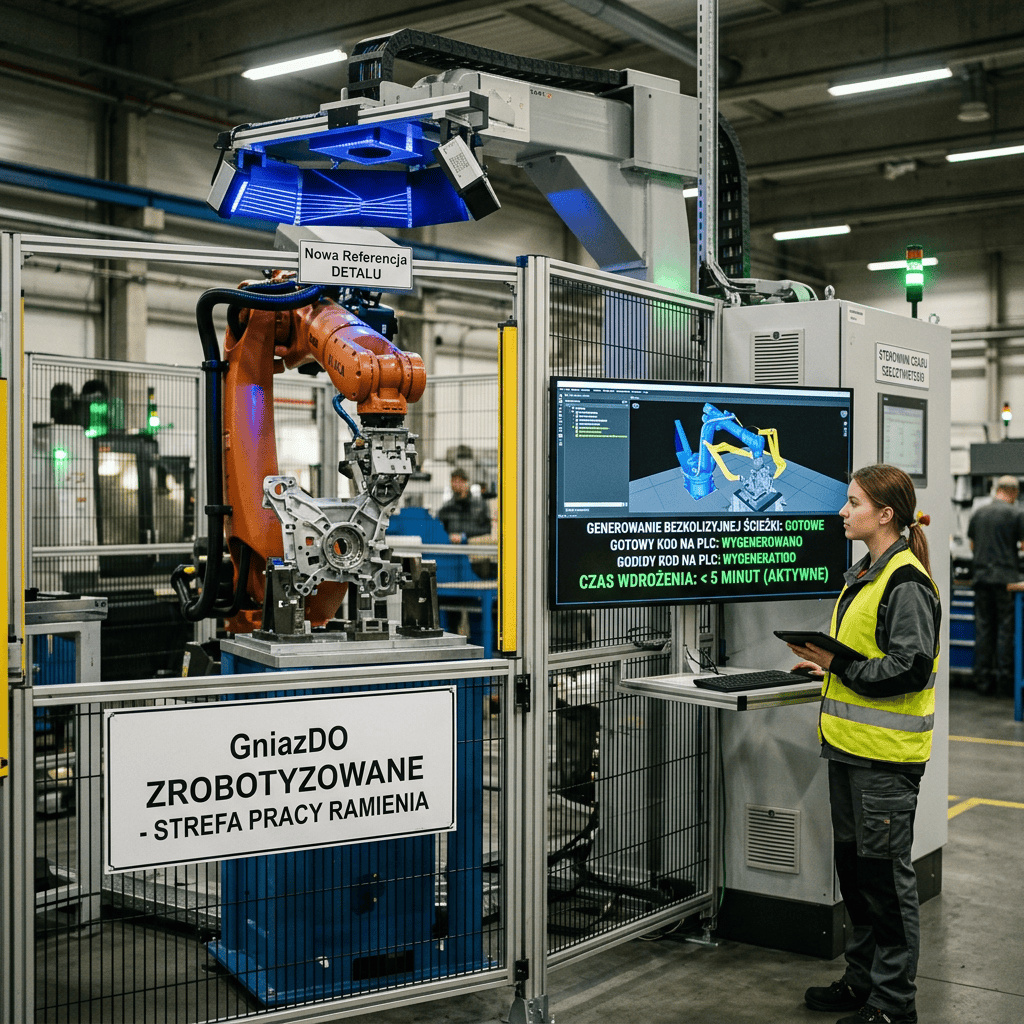
Generatywne trajektorie i Physical AI. Koniec ręcznego programowania robotów
Jak modele zachowania fizycznego zintegrowane ze sterownikami PLC i kontrolerami robotów samodzielnie rozwiązują równania kinematyki i unikają kolizji w locie.
CO: Wąskie gardło programowania offline (OLP)
Klasyczne oprogramowanie do symulacji cel spawalniczych czy paletyzacji opiera się na idealnych modelach CAD. Jednak w rzeczywistości fabrycznej detal bywa lekko zgięty, pojemnik stoi pod innym kątem o 3 stopnie, a kabel od chwytaka zwisa nieco inaczej niż w symulacji. Efekt? Inżynier wdrożeniowiec spędza dni na tzw. „korekcie na obiekcie” (On-Site Fine-Tuning).
Physical AI (Sztuczna Inteligencja Osadzona w Fizyce) całkowicie odwraca ten proces. Zamiast pisać twardy kod strukturalny (np. w języku KRL, RAPID czy IEC 61131-3), inżynier definiuje jedynie zadanie końcowe (np. „pobierz ten nieuregulowany kształt i umieść go w kartonie”). System połączony z kamerą głębi analizuje otoczenie i w ułamku sekundy sam wylicza trajektorię, uwzględniając bezwładność, granice obciążenia przekładni i bezkolizyjność.
JAK: Neural Radiance Fields (NeRF) i Real-Time Kinematics
Integracja Physical AI w architekturę wykonawczą odbywa się w trzech warstwach:
- Skanowanie NeRF / 3D Gaussian Splatting: Kamery zamontowane na celi tworzą pełny cyfrowy trójwymiarowy model geometrii w czasie rzeczywistym z uwzględnieniem elastycznych przewodów i przeszkód tymczasowych.
- Fizyczny Silnik Pól Potencjałowych: Robot traktuje przeszkody jak ładunki dodatnie, a cel jak ładunek ujemny. Trajektoria ruchu powstaje samoczynnie jako najkrótsza linia sił pola, sprowadzając ryzyko kolizji do zera.
- Generowanie Kodu PLC w Locie: Algorytm nie tylko steruje serwami, ale automatycznie kompiluje bloki funkcjonalne (FB) i przesyła je do sterownika PLC po magistrali EtherCAT/PROFINET.
GDZIE: Zastosowania w elastycznej produkcji (High-Mix Low-Volume)
- Bin-Picking detali nieregularnych: Wyciąganie nieuporządkowanych odlewów żeliwnych z kosza bez konieczności uczenia systemu każdego wariantu osobno.
- Automatyczne szlifowanie i gratowanie odlewów: AI dopasowuje siłę docisku narzędzia i trajektorię do unikalnych naddatków materiału na konkretnej sztuce.
- Zautomatyzowane linie demontażowe (Recycling / EV Batteries): Praca z elementami używanymi, gdzie stan zużycia obudowy pakietu baterii jest nieprzewidywalny.
Tradycyjne OLP vs. Physical AI
| Parametr Procesowy | Tradycyjne Programowanie Offline (OLP) | Natywne Sterowanie Physical AI |
|---|---|---|
| Czas przezbrojenia celi na nowy detal | Kilka do kilkunastu godzin (kodowanie + korekty) | Poniżej 3 minut (Autonomiczna generacja) |
| Reakcja na odchylenia kształtu detalu | Błąd maszyny (Crash) lub zatrzymanie bezpieczeństwa | Automatyczna korekta trajektorii w czasie rzeczywistym |
| Wymagania kompetencyjne | Zaawansowana znajomość dedykowanego języka robota | Definiowanie celu zadania w interfejsie graficznym |
Pionierzy Rynku Physical AI
Skompaktowana platforma do symulacji fizycznej z symulowaniem czujników optycznych w czasie rzeczywistym z bezpośrednim eksportem sterowania na kontrolery Omniverse Isaac.
Integracja modeli generatywnych do automatycznego tworzenia sekwencji drabinkowych (LAD) i kodu IEC 61131-3 ze schematów technologicznych.
Środowisko programistyczne pozwalające na tworzenie uniwersalnych umiejętności robotycznych (Grasp/Insert) odpornych na zmienność pozycjonowania detali.

Author: INTEGRATORPRZEMYSŁOWY.PL