Zmierz moment obrotowy bez wydłużania osi robota! Przekładnie falowe ze spienionym czujnikiem tenzometrycznym bezpośrednio na puszce Flexspline

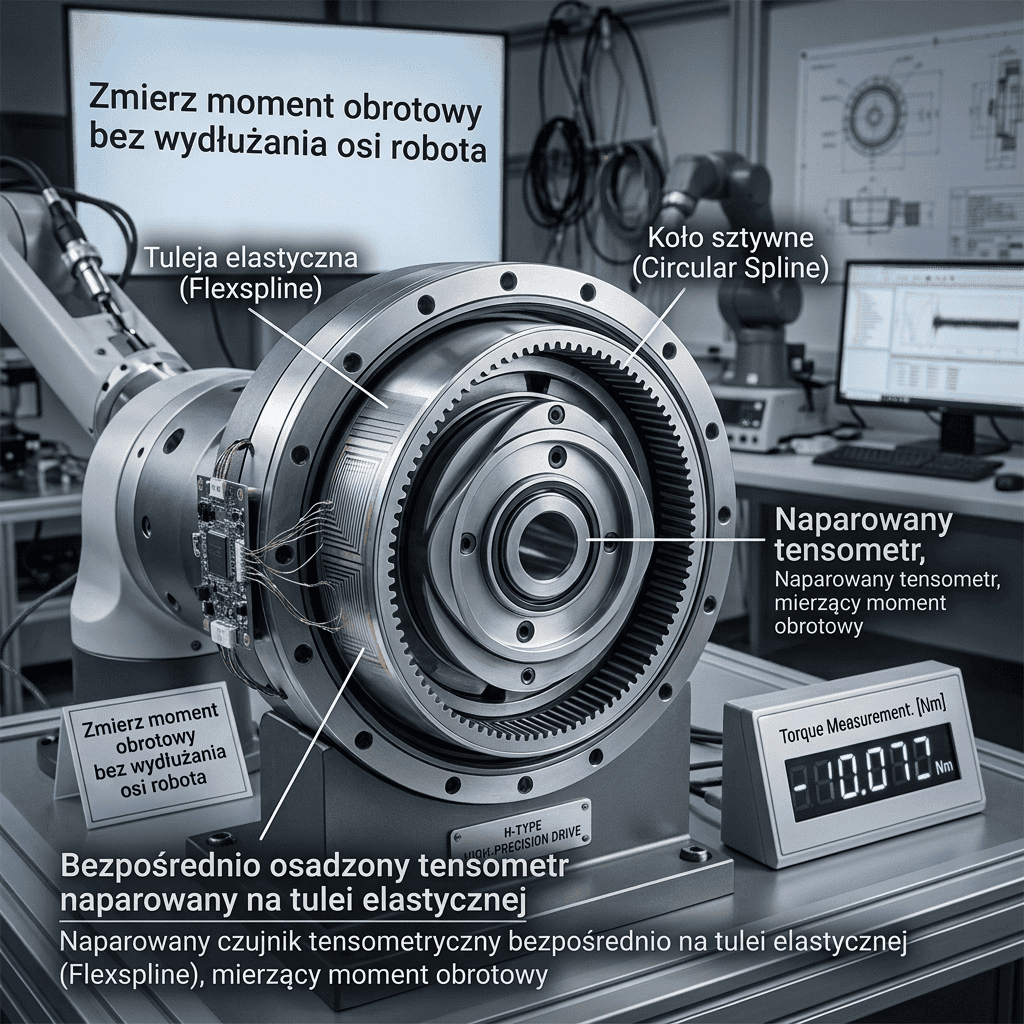
Naparowywanie cienkowarstwowych mostków tenzometrycznych na odkształcalną ściankę Flexspline
Wdrażanie bezpiecznych robotów współpracujących (Cobotów) wymusza ciągłe mierzenie sił kolizyjnych na każdej osi obrotu. Montowanie zewnętrznych, pierścieniowych czujników momentu obrotowego pomiędzy przekładnią a łącznikiem ramienia wydłuża jednak wymiar osiowy przegubu i zwiększa jego ciężar, co ogranicza dinamikę ruchu i udźwig roboczy.
W miniaturowych przegubach robokomórek montuje się Przekładnie Falowe z Sensorową Puszką Elastyczną (Sensorized Flexspline Harmonic Drives).
Puszka elastyczna (Flexspline) jest sercem przekładni falowej – zgina się eliptycznie pod wpływem generatora fal.
Technologia naparowywania próżniowego umożliwia osadzenie cienkowarstwowej struktury tenzometrycznej bezpośrednio na wewnętrznej ściance stalowej puszki. Zniekształcenia skrętne puszki pod wpływem obciążenia wyjściowego są przeliczane przez wzmacniacz na dokładny moment skręcający z reakcją milisekundową.
- Zero dodatkowego gabarytu i masy w osi przegubu: Przekładnia i czujnik momentu stanowią jeden nierozłączny monolit mechaniczy.
- Brak podatności na zjawisko skrętne zewnętrznych łączników: Wysoka sztywność pętli sprężenia zwrotnego w sterowniku robota.
- Wzmocnione wykrywanie kolizji z człowiekiem: Reakcja zatrzymania bezpieczeństwa zanim siła przekroczy dopuszczalny próg normy ISO/TS 15066.
Opracowano na podstawie materiałów Harmonic Drive AG Sensorized Series, Synapticon Integrated Drives oraz normy PN-EN ISO 10218.

Author: INTEGRATORPRZEMYSŁOWY.PL