Bin Picking bez CAD-a: Dlaczego tradycyjna wizja 3D odchodzi do lamusa?
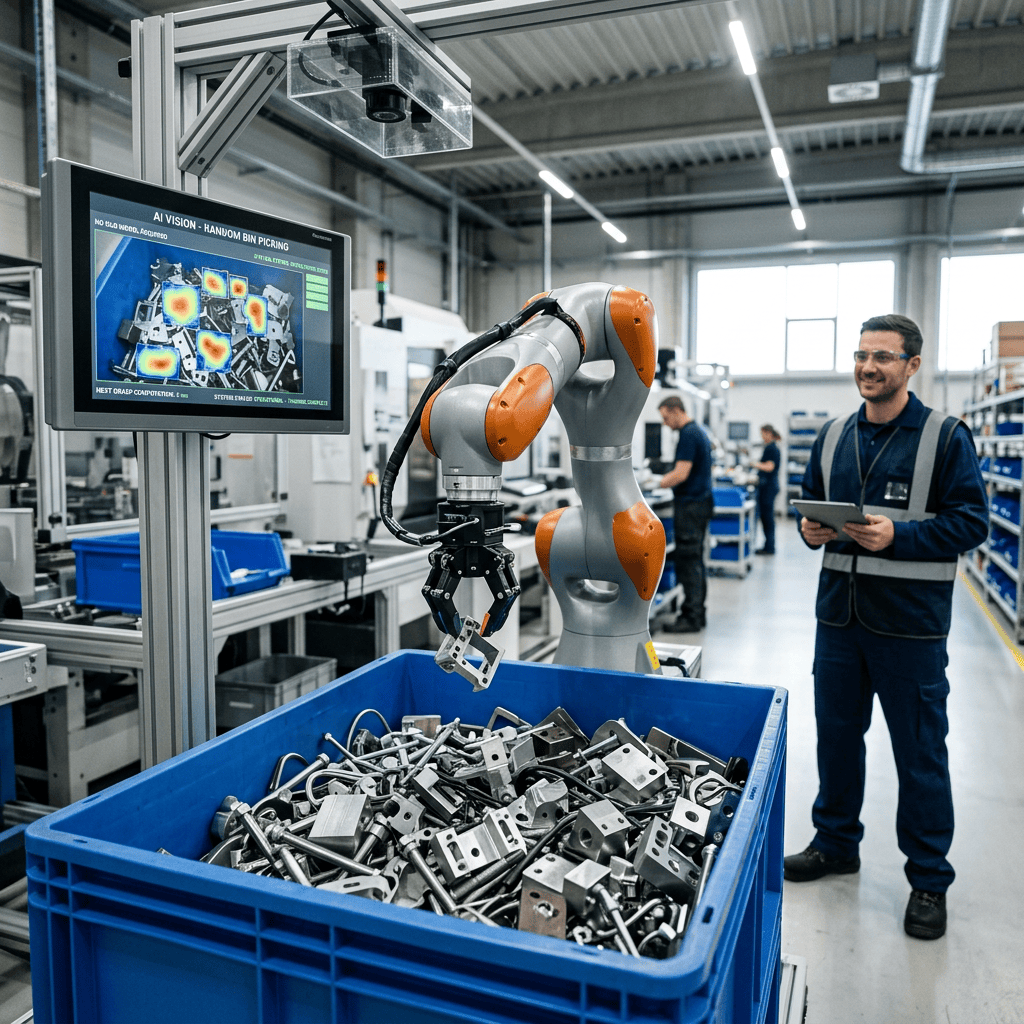
Każdy, kto próbował uruchomić na zakładzie niezawodny system Random Bin Picking (wyciąganie chaotycznie rzuconych detali z kosza), wie, jak wyglądają realia. Miesiące spędzone na wgrywaniu modeli CAD, uczeniu krawędzi, walce z odbiciami światła na poolejonej stali i ciągłym resetowaniu robota, bo ten „nie wiedział, jak podejść do detalu przy ściance”.
Z globalnych raportów roboczych i ostatnich pokazów technologicznych w Niemczech i USA płynie jasny sygnał: era sztywnych modeli CAD w wizji robotycznej dobiega końca. Najnowsi gracze na rynku automatyki wdrażają algorytmy głębokiego uczenia (Deep Learning), które analizują chmurę punktów z kamery 3D w czasie krótszym niż 5 milisekund i określają bezpieczny punkt chwytu dla detali, których robot… nigdy wcześniej nie widział na oczy.
Jak to działa w praktyce na świecie?
Zamiast dopasowywać siatkę 3D detalu do obrazu z kamery, sieć neuronowa została wytrenowana na miliardach chwytów w środowisku symulacyjnym. Robot ocenia geometrię otoczenia pod kątem dwóch rzeczy:
- Dostępność powierzchni: Czy przyssawka lub chwytak dwuszczękowy ma gdzie bezpiecznie usiąść bez utraty podciśnienia.
- Maska kolizyjna: Czy korpus chwytaka nie przywali w krawędź metalowego kosza lub sąsiednie elementy.
Co to oznacza dla polskiego integratora i polskich zakładów?
Dla polskich firm integratorskich to ogromna zmiana zasad gry. Do tej pory wdrożenie Bin Pickingu na polskiej hali wiązało się z ogromnym ryzykiem projektowym i setkami godzin spędzonymi u klienta. Gdy zakład zmieniał dostawcę odlewów lub modyfikował detal, cały system wizyjny potrafił leżeć.
Nowe podejście oparte na AI Vision drastycznie skraca czas uruchomienia na obiekcie – z tygodni do pojedynczych dni. Co więcej, pozwala to polskim zakładom na bezproblemową obsługę krótkich serii i częstych przezbrojeń bez konieczności wzywania programisty do każdego nowego detalu.
Opracowano na podstawie publikacji: IEEE Robotics and Automation Letters, materiałów technicznych ABB Robotics & FANUC AI Vision oraz analiz rynku Robotics Online.

Author: INTEGRATORPRZEMYSŁOWY.PL