Koniec ze schodkowaniem i osłabieniem warstw! Druk 3D na robotach 6-osiowych układa trajektorię wzdłuż linii naprężeń

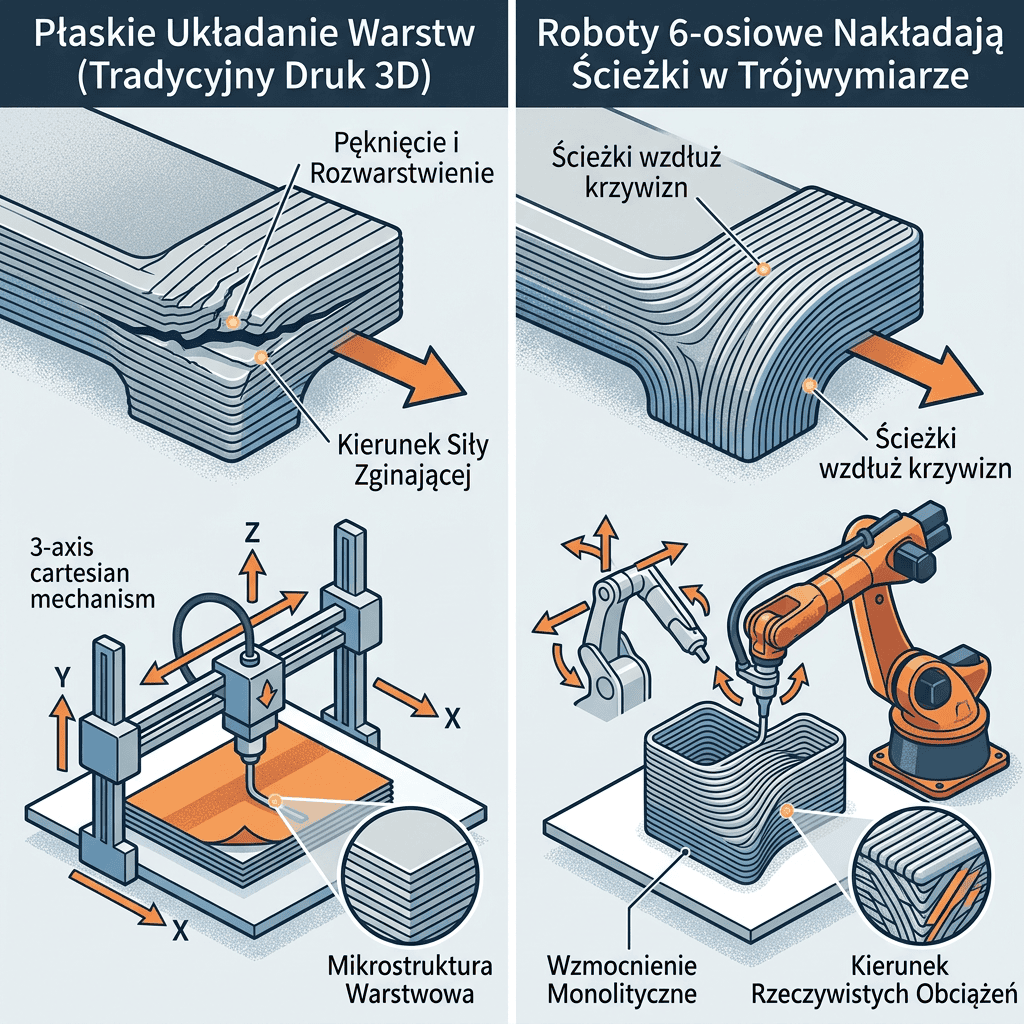
Orientacja głowicy drukującej prostopadle do zakrzywionych płaszczyzn izostatycznych
Tradycyjne wytwarzanie przyrostowe (zarówno tworzywowe, jak i metalowe) opiera się na prostym pocięciu modelu 3D na płaskie poziome warstwy (Slicing 2.5D). Wymusza to tworzenie schodkowego wykończenia na łukach oraz powoduje, że wytrzymałość wydrukowanej części w osi Z jest o połowę niższa niż w płaszczyźnie XY na skutek słabego wiązania międzywarstwowego.
W zaawansowanym druku robotycznym stosuje się Niepłaszczyznowy Druk 3D na Robotach 6-Osiowych (Non-Planar 6-Axis Additive Manufacturing).
Głowica ekstrudera lub głowica laserowa zamontowana na kiści robota przemieszcza się po krzywych przestrzennych.
Algorytm trajektorii generuje ścieżki wzdłuż wyliczonych w analizie FEA głównych linii naprężeń mechanicznych (tzw. przestrzennych trajektorii izostatycznych). Warstwy nie są płaskie – otulają one powierzchnię zakrzywioną, tworząc jednorodny monolit.
- Wzrost wytrzymałości giętnej elementu o 300%: Brak słabych płaskich spoin poziomach poddawanych zginaniu.
- Całkowita eliminacja efektu schodkowego na łukach: Idealnie gładka powłoka zewnętrzna bez konieczności szlifowania post-processingowego.
- Redukcja struktur wsporczych do zera: Robot pochyla głowicę i platformę tak, aby grawitacja zawsze wspomagała układanie materiału.
Na podstawie materiałów KUKA Multi-Axis Additive, Continuous Composites oraz normy PN-EN ISO 52910 w projektowaniu do druku 3D.

Author: INTEGRATORPRZEMYSŁOWY.PL