Przegubowe napędy strunowe z włókien Dyneema: Antropomorficzne dłonie robotów bez kół zębatych w palcach

Synchroniczne sterowanie ciągiem mikrostrojoną cięgnami polietylenowymi UHMWPE
Projektowanie chwytaków wielopalczastych (Dextrous Hands) zdolnych do precyzyjnej manipulacji detalami o złożonej geometrii zderza się z brakiem miejsca. Montaż mikro-silników i przekładni wewnątrz palców drastycznie podnosi masę własną dłoni, pogarsza dynamikę i wyklucza chwytanie ciasno rozmieszczonych obiektów.
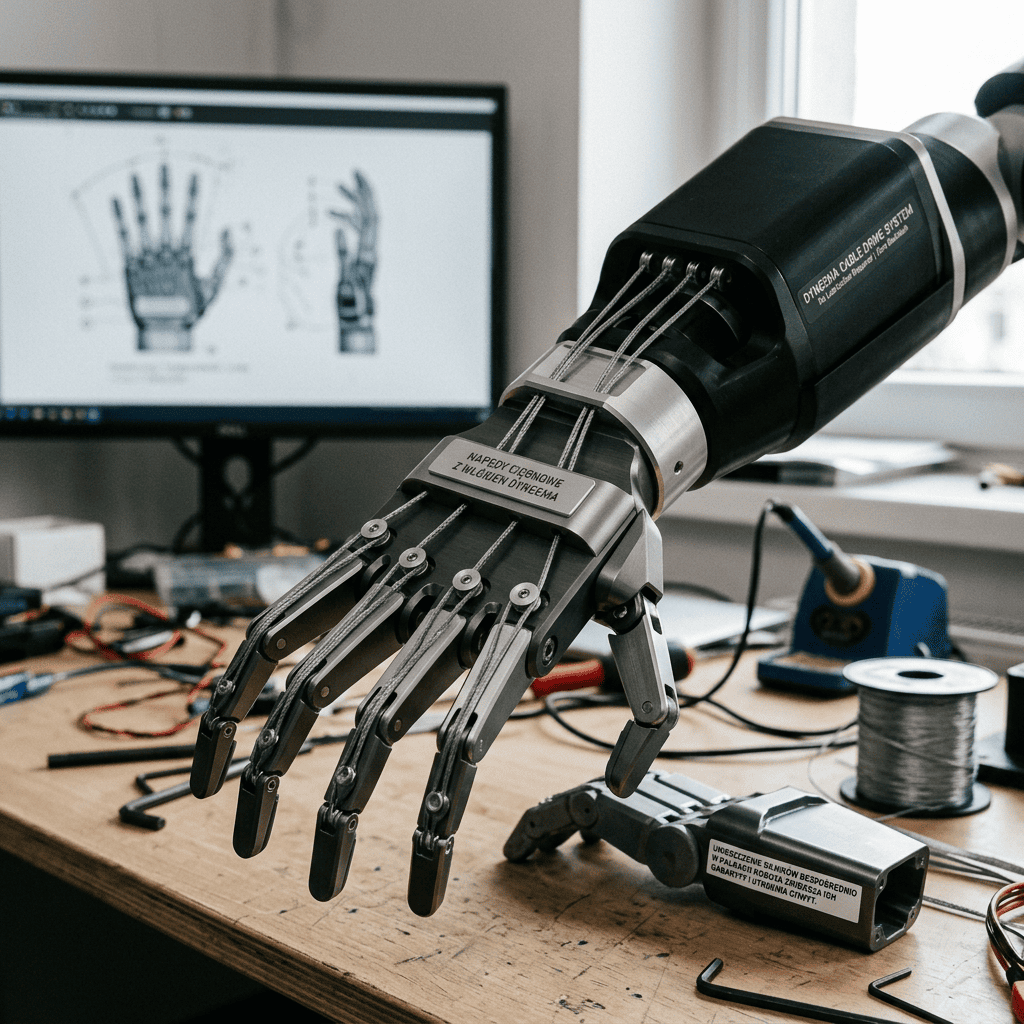
W wielo-przegubowych dłoniach bionicznych stosuje się Zdalne Napędy Strunowe (Tendon-Driven Actuators) z wykorzystaniem włókien z polietylenu o ultra-wysokiej masie cząsteczkowej (UHMWPE / Dyneema).
Silniki i czujniki momentu umieszczone są w podstawie ramienia lub przedramieniu. Siła zginająca przeguby przenoszona jest przez gęstą sieć elastycznych strun prowadzonych wewnątrz teflonowych pancerzy.
- Włókno Dyneema o wytrzymałości 15 razy wyższej od stali: Niska masa własna cięgna przy braku rozciągania sprężystego pod loadem.
- Wysoka amortyzacja wstrząsów: Brak przekładni zębatych w palcach chroni silniki przed zniszczeniem przy kolizji twardej.
- Możliwość pełnego zanurzenia dłoni w cieczy: Napęd elektryczny odizolowany jest w szczelnej obudowie na ramieniu.
Opracowano z wytycznych Shadow Robot Dexterous Hand, DLR Hand Systems oraz norm ISO 9283 w robotyce chwytnej.

Author: INTEGRATORPRZEMYSŁOWY.PL