Cyfrowy model dynamiki ramienia: Szacowanie momentu rezydualnego na podstawie prądu stojana
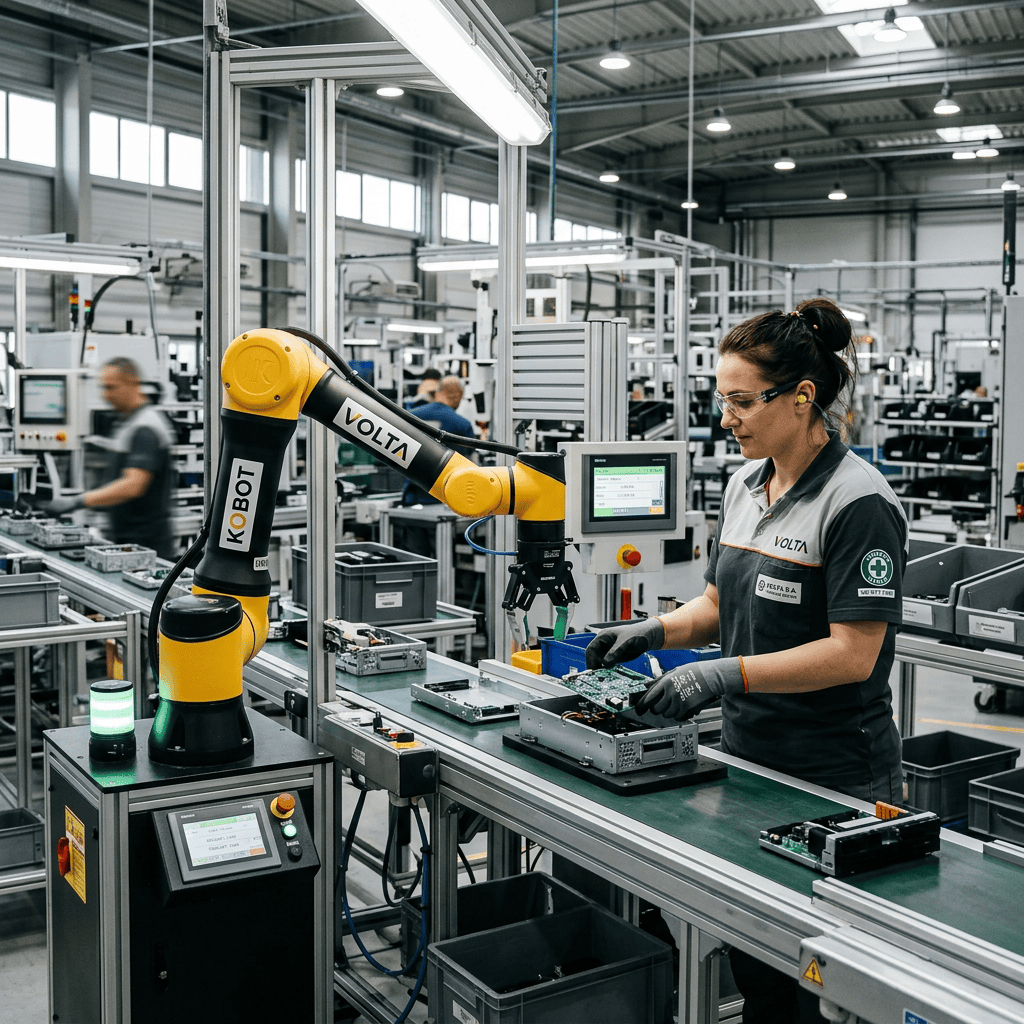
Wdrażanie bezpiecznych robotów współpracujących (kobotów) zgodnie z normą ISO/TS 15066 wymaga skutecznego wykrywania kontaktu ramienia z ciałem operatora i natychmiastowej reakcji. Integracja wieloosiowych czujników momentu obrotowego w każdym przegubie znacząco podnosi koszt budowy robota.
Obserwatory Momentu Zakłócającego (Collision Observers) wykorzystują model matematyczny dynamiki nieliniowej robota (uwzględniający macierz bezwładności, siły Coriolisa, tarcie oraz grawitację). Sterownik porównuje oczekiwany pobór prądu wynikający z modelu z prądem rzeczywiście pobieranym przez serwosilnik. Różnica tych wartości określa tzw. moment rezydualny. Jeśli ramiona natrafią na nieprzewidzianą przeszkodę, skok momentu rezydualnego wyzwala zatrzymanie robota w czasie < 2 ms.
Główne zalety stosowania obserwatorów dynamiki:
- Niski koszt osprzętu: Realizacja funkcji bezpieczeństwa PL d / SIL 2 w oprogramowaniu sterownika.
- Wysoka czułość: Detekcja sił kolizyjnych na poziomie kilkunastu niutonów w całym obszarze roboczym.
Symulator Wykrywania Kolizji z Operatorem

Author: INTEGRATORPRZEMYSŁOWY.PL