AMR gubi pozycję między regałami? Zobacz, jak połączenie UWB z radarem rozwiązuje zakłócenia

Przełamanie ślepoty optycznej w dynamicznym magazynie
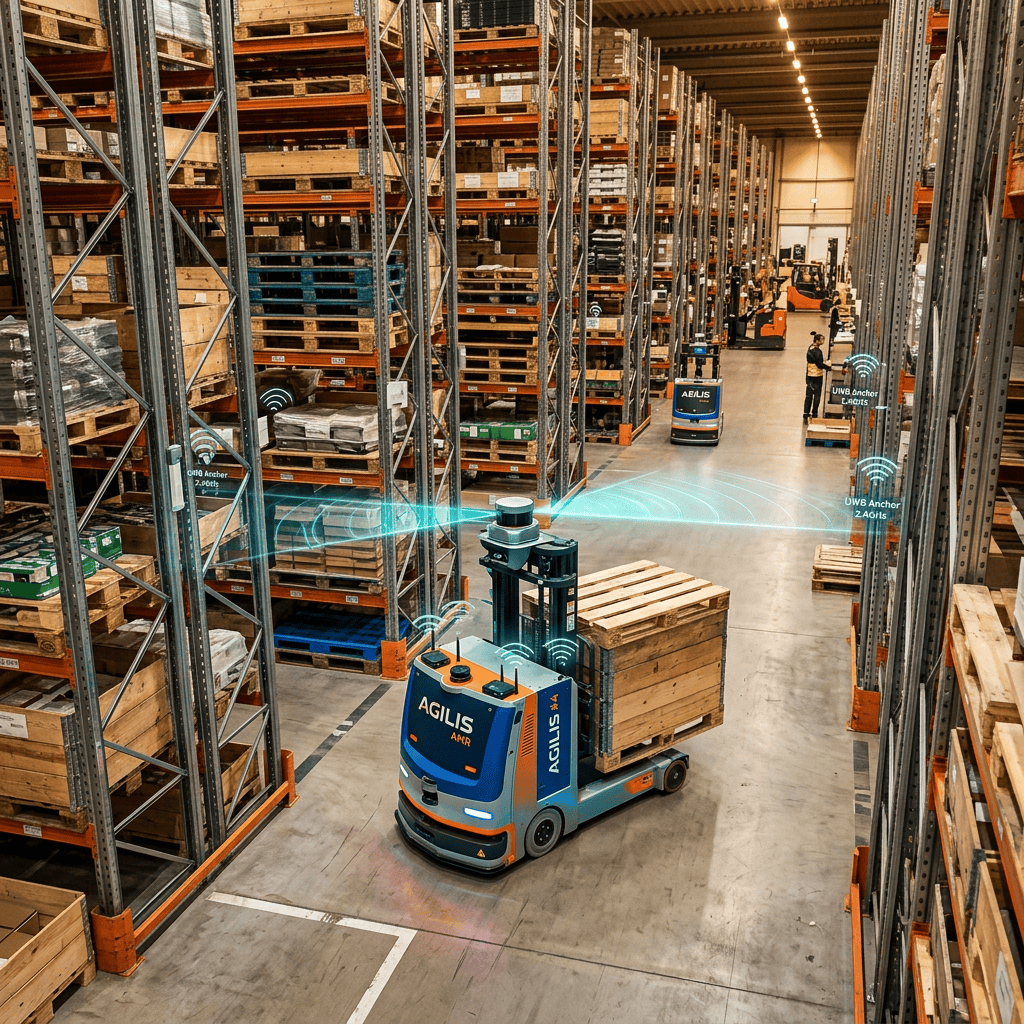
Autonomiczne wózki mobilne (AMR) oparte wyłącznie na skanerach laserowych 2D/3D (LiDAR SLAM) napotykają brutalną rzeczywistość na gęsto zabudowanych halach. Wystarczy, że wózek wjedzie w długą aleję wysokich regałów ze stali, gdzie wszystkie ściany wyglądają identycznie, albo w strefę, gdzie układ palet zmienia się co godzinę – a algorytm mapowania zgubi swoją pozycję i zatrzyma roboty z błędem nawigacji.
Rozwiązaniem, które przywraca ciągłość ruchu, jest **Fuzja Nawigacyjna UWB (Ultra-Wideband) z LiDAR-em**.
Wokół hali montuje się małe, kotwice radiowe UWB. Wózek wysyła nanosekundowe impulsy radiowe o szerokim widmie. System mierzy czas przelotu fali (Time-of-Flight) z dokładnością do picosekund, ignorując odbicia od falistych blach i konstrukcji stalowych.
Efekt? UWB daje absolutną pozycję globalną z dokładnością do 2 cm (nawet gdy otoczenie wizualne uległo całkowitej zmianie), a LiDAR bierze na siebie jedynie lokalne omijanie nagłych przeszkód i ludzi. Zero gubienia tras, zero zatrzymań całej floty.
Na podstawie publikacji IEEE Robotics and Automation Letters, materiałów SEW-Eurodrive oraz Decawave UWB Positioning.

Author: INTEGRATORPRZEMYSŁOWY.PL