Zderzenie z fizyką: Dlaczego Twój nowy, innowacyjny Kobot i tak musi pracować w klatce. Biomechaniczna prawda o ISO/TS 15066

Zderzenie z fizyką: Dlaczego Twój nowy, innowacyjny Kobot i tak musi pracować w klatce
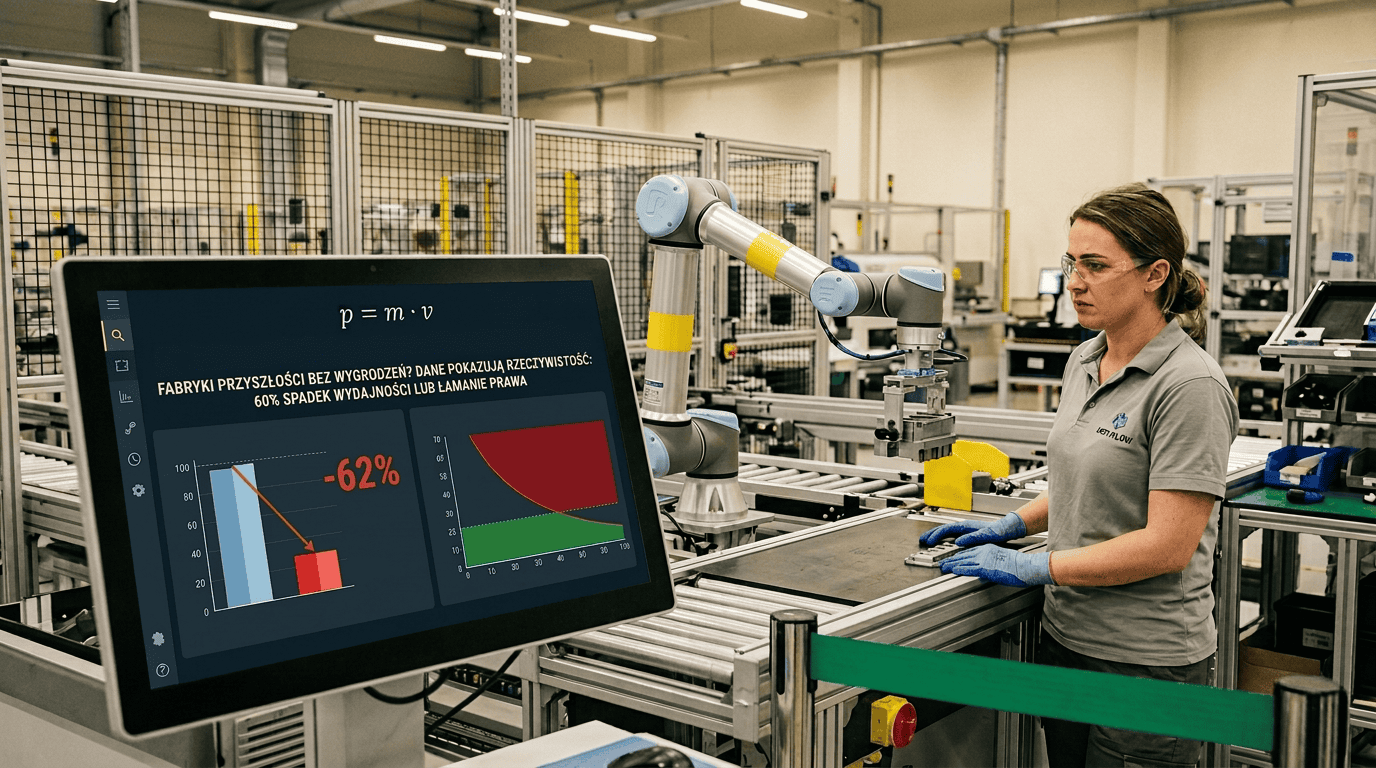
Wydaliście potężny budżet na innowacyjne ramię kobotyczne. Handlowcy obiecywali fabrykę jutra: żadnych wygrodzeń, pełne bezpieczeństwo i robot pracujący tuż obok człowieka. Montujecie maszynę, zdejmujecie siatki ochronne. Odpalacie cykl. I nagle okazuje się, że aby produkcja była zgodna z prawem, ramię robota musi poruszać się tak wolno, że człowiek złożyłby ten sam detal dwa razy szybciej. Zobacz, jak bezwzględna mechanika klasyczna i granice bólu ludzkiego ciała miażdżą największy mit współczesnej robotyki.
Fizyka obala marketing: Zasada zachowania pędu
Idea robotów współpracujących (Cobots) opiera się na wbudowanych czujnikach siły i momentu (Force/Torque). Jeśli robot napotka przeszkodę – ramię człowieka – ma się natychmiast zatrzymać. W teorii brzmi to jak inżynieryjny cud. W praktyce zderzamy się z bezlitosnymi zasadami mechaniki klasycznej Isaaca Newtona.
Nawet jeśli komputer wykryje zderzenie w ułamku milisekundy, ramię robota posiadające swoją masę i poruszające się z daną prędkością, dysponuje ogromną energią kinetyczną i pędem. Zatrzymanie tego masywnego układu kinematycznego nie następuje w czasie zerowym. Zanim serwonapędy wytracą prędkość, energia kinetyczna robota zostaje już bezlitośnie przekazana w ciało pracownika.
Biomechanika bólu vs. Masa i Prędkość
Aby kobot mógł pracować bez wygrodzeń, musi bezwzględnie spełniać normę biomechaniczną ISO/TS 15066. Norma ta definiuje maksymalne dopuszczalne siły i ciśnienia (w Niutonach i N/cm²), jakie robot może wywrzeć na 29 różnych strefach ludzkiego ciała, nie wywołując u pracownika bólu lub obrażeń.
E_k = ½ m · v²Analizując powyższe równanie energii kinetycznej ($E_k$), masa robota ($m$) jest stała. Jedyną zmienną, którą programista może obniżyć, aby po zderzeniu z człowiekiem nie przekroczyć granicy bólu (np. 140 N dla klatki piersiowej), jest prędkość ($v$). Zależność jest kwadratowa. Aby drastycznie zredukować energię uderzenia, robot musi zostać zaprogramowany do pracy w tempie żółwia.
Paradoks Efektora: Twój robot jest miękki, ale stalowy detal nie
Producenci kobotów projektują ramiona z zaokrąglonymi krawędziami, chowają kable i powlekają stawy miękkimi materiałami. Mają one rozpraszać energię uderzenia (zmniejszać ciśnienie powierzchniowe). To świetnie wygląda na targach technologicznych, gdy kobot obraca w powietrzu gąbkową piłeczką.
Ale Ty nie kupiłeś robota do zabawy piłeczką. Kupiłeś go do ciężkiej pracy. Kiedy do miękkiego kobota podłączysz ostry, stalowy chwytak pneumatyczny, który chwyta wyfrezowany z CNC, 10-kilogramowy blok aluminium o ostrych krawędziach – Twój uroczy, bezpieczny robot staje się śmiercionośną włócznią.
3 powody, dla których klasyczna robotyka wygrywa z hypem
Rozdźwięk między marketingiem a inżynierią kinematyczną powoduje, że 80% kobotów wdrażanych w przemyśle ciężkim i tak ląduje za fizycznymi wygrodzeniami lub barierami laserowymi, pracując w trybie hybrydowym (szybko gdy nikogo nie ma, wolno gdy podchodzi operator). Skoro i tak budujesz strefę bezpieczeństwa, po co przepłacać za wbudowane czujniki momentu?
1. Czas Cyklu (Cycle Time)
Standardowy robot przemysłowy (np. 6-osiowy KUKA czy FANUC) zamknięty za kurtyną świetlną porusza się z prędkością nawet 4 m/s. Kobot z ładunkiem, by spełnić normy, rzadko przekracza 0.5 m/s. Tracisz kluczowy parametr, dla którego wdraża się automatyzację – szybkość taktowania linii.
2. Koszt i Sztywność
Za zaawansowane układy tensometryczne w przegubach kobota płacisz ekstra (często 30-50% więcej niż za klasycznego robota o tym samym udźwigu). Co więcej, te same czujniki sprawiają, że ramię jest podatne mechanicznie (mniej sztywne), co dyskwalifikuje je w precyzyjnej obróbce ubytkowej czy ciężkim spawaniu.
3. Złudne bezpieczeństwo (BHP)
Jeśli PIP lub rzeczoznawca BHP na hali udowodni, że ostry detal trzymany przez kobota może spowodować rany kłute (niezależnie od wbudowanych systemów robota), cała instalacja nie przejdzie certyfikacji CE bez dodatkowych radarów wolumetrycznych lub fizycznych siatek ochronnych.
Zakończ zgadywanki. Policz twarde ROI przed wdrożeniem
Kobot to fantastyczne urządzenie – pod warunkiem, że składa z człowiekiem lekkie, plastikowe obudowy do elektroniki w laboratorium. Jeśli jednak na Twojej hali przenosi się ciężkie wały, ostre blachy czy gorące detale z form wtryskowych, innowacja bez klatek staje się niebezpieczną, nierentowną utopią.
Prawdziwa automatyzacja wymaga bezkompromisowych obliczeń. Nie kupuj wizji z prospektu.

Author: INTEGRATORPRZEMYSŁOWY.PL