Przeciwdziałanie siłom ciążenia w przegubach: Odciążenie statyczne napędów w pozycjonowaniu
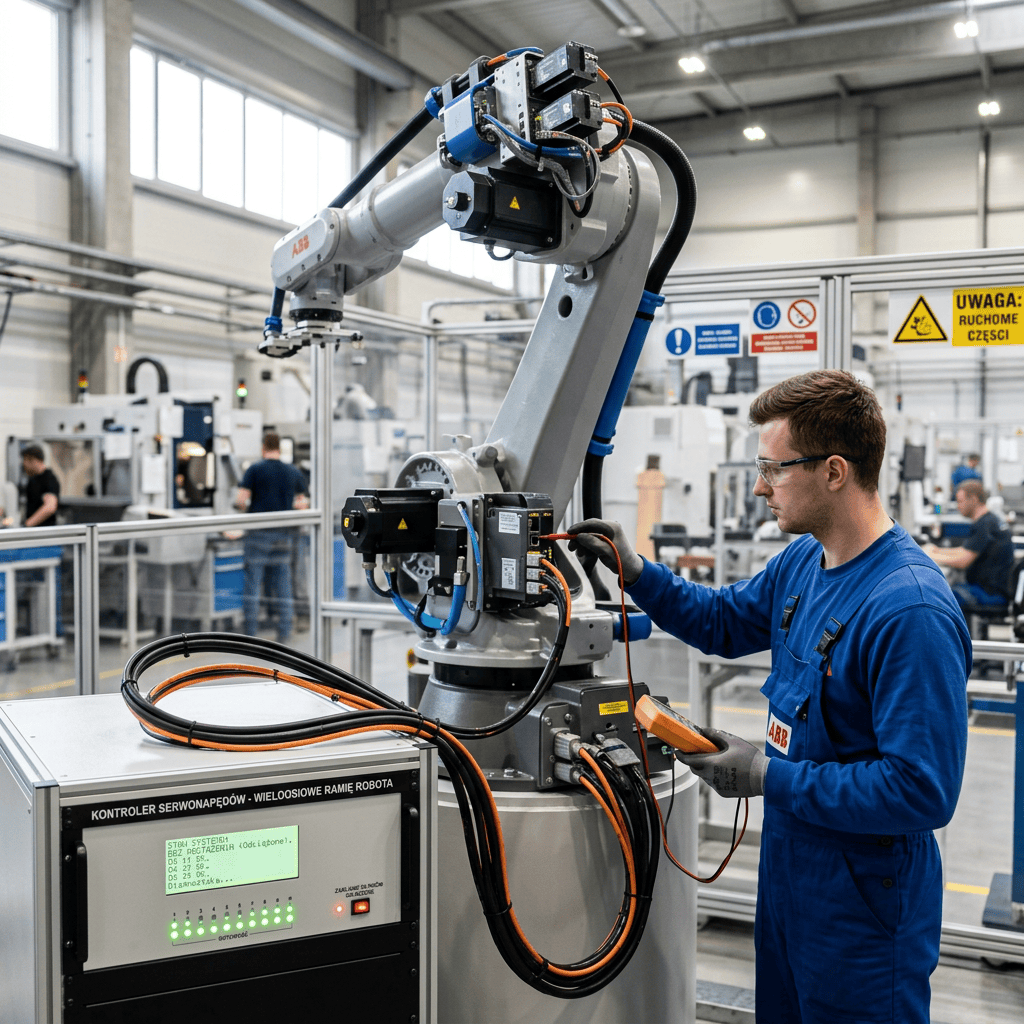
W robocie ramieniowym silniki w przegubach (szczególnie osi 2 i 3) zużywają znaczne ilości energii elektrycznej wyłącznie po to, aby utrzymać pozycję statyczną ramienia przeciwdziałając sile grawitacji. Powoduje to ciągłe nagrzewanie się silników, skraca ich żywotność oraz wymusza stosowanie większych, cięższych serwonapędów.
Kompensacja Grawitacyjna (Gravity Compensation) wprowadza układy pasywne (sprężyny skrętne, dławiki gazowe lub przeciwwagi masowe) lub aktywne algorytmy sterowania w pętli zamkniętej. Układ pasywny mechanicznie zrównoważy statyczny moment grawitacyjny w całym zakresie ruchu ramienia. W rezultacie serwosilnik dostarcza energię wyłącznie do pokonania sił bezwładności i tarcia przy przyspieszaniu, co pozwala na redukcję poboru prądu w spoczynku o ponad 80%.
Główne zalety stosowania kompensacji grawitacji:
- Lżejsze i mniejsze silniki: Możliwość budowy smuklejszych ramion kobotów o większym udźwigu użytkowym (Payload).
- Bezpieczeństwo pracy (Hand-Guiding): Możliwość łatwego, ręcznego prowadzenia ramienia robota przez operatora przy wyłączonych hamulcach.
Symulator Poboru Prądu w Statycznej Pozycji Ramienia (0° vs 90°)

Author: INTEGRATORPRZEMYSŁOWY.PL